01 — ROBOTICS & DIGITAL PROTOTYPE
钢甲云梯
让机器,抵达人难以抵达之处。
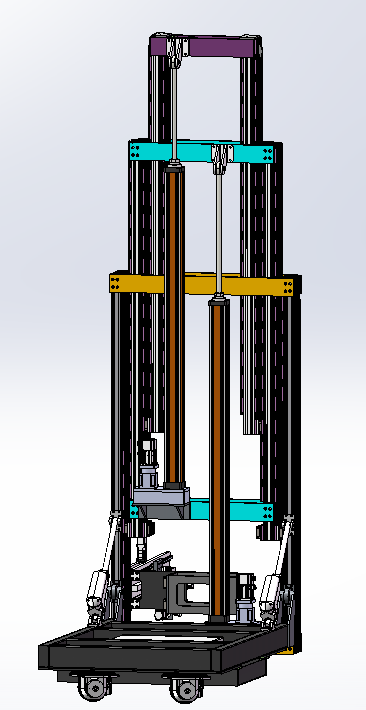
面向钢结构防火涂料施工的喷涂机器人。将复杂 CAD 装配转化为可运动的数字样机,让折叠、升降与喷涂机构的工作逻辑清晰可见。
数字样机与演示开发 · iCAN 2026
进入项目现场 ↗
CAD → MOTION → REALITY 01 / 06TONGJI UNIVERSITY · EXPLORER & BUILDER
RavenKing / INTO THE UNKNOWN
在人工智能与工程的交界处,
探索、验证,然后让想法成为现实。
我是RavenKing,同济大学工科试验班(卓越计划班)本科生,来自启迪书院。我的兴趣横跨 AI Agent、具身智能与工程系统:让模型理解问题,也让系统在真实约束下工作。
从一座桥梁的视觉测量,到机器人的数字样机;从大模型推理优化,到科研数据平台。我喜欢把开放问题拆成可验证的步骤,也相信失败的实验同样能指明下一步。
02 / SELECTED EXPEDITIONS
以工程为方法,
在现实中验证想象。
01 — ROBOTICS & DIGITAL PROTOTYPE
让机器,抵达人难以抵达之处。
面向钢结构防火涂料施工的喷涂机器人。将复杂 CAD 装配转化为可运动的数字样机,让折叠、升降与喷涂机构的工作逻辑清晰可见。
数字样机与演示开发 · iCAN 2026
进入项目现场 ↗
CAD → MOTION → REALITY 01 / 06INTENT → ROUTE
02 — AI AGENT & FULL-STACK
不只是去哪里,更是怎么去。
用自然语言表达出行偏好,把意图解析、路线候选、环境增强与四维评分连成一条链路。让每一条推荐,都有可解释的理由。
独立开发 · Next.js / React / Ollama / 地图服务
体验意途 AI ↗同济大学科研成果采集与企业交付平台
从来源采集、实体去重到证据审核与企业交付,构建覆盖 13 个学院的数据工程链路。
独立开发与长期迭代。采用来源观测、规范化实体、候选隔离、人工审核、企业交付五层架构;约 2,077 篇论文进入企业交付库。通过来源留存、冲突回滚与幂等校验,让数据可追溯、可交付。
Python / MySQL / Crossref / OpenAlex
先导杯 · FinGPT-Forecaster 7B
在海光 DCU 上重构预测方式,结合共享 KV Cache、LoRA 融合与局部 W8A8 量化,缩短模型推理时间。
核心开发。平均时延从约 147.9 秒降至 3.72 秒,峰值显存约 10.09 GB,正式评测总分 62.399316。另完成 7B 教师到 0.5B 学生的蒸馏训练链路验证;学生模型尚未完成同口径正式评测。
PyTorch / Transformers / LoRA / W8A8
MoNe × π0.5 长程记忆机制验证
为视觉语言动作模型接入固定大小的记忆适配器,用对照实验检验历史信息是否真正帮助决策。
独立实验。冻结原模型权重,固定读取 8 个记忆 token,验证历史增长时状态大小保持不变。当前适配器未学到可靠的历史内容选择性,因此停止昂贵的模拟器扩展,保留负结果与机制重设计方向。
PyTorch / openpi / LIBERO / Fast-weight memory
双塔斜拉桥多源感知与荷载识别
把视觉测量、信号分析和机器学习接入 1.6 米桥梁模型,构建感知、传输、分析与决策的完整闭环。
五人团队中的数据分析负责人。完成 PnP 与 AprilTag 视觉测量、Welch 功率谱分析,以及 Random Forest / Residual MLP 荷载识别。团队历经三轮结构迭代,获《工程智能基础》课程综合总评第一。
OpenCV / AprilTag / PyTorch / MQTT
03 / FIELD NOTES
把课堂里的原理,
带到课堂以外。
工科试验班(卓越计划班)本科。以工程基础为起点,探索人工智能、机器人与智能感知的交叉应用。
参与《工程智能基础》课程项目,负责桥梁模型数据分析与视觉测量。五人团队完成三轮迭代,获得课程综合总评第一。
推进科研成果平台、FinGPT 推理优化、意途 AI 与钢甲云梯数字样机,把研究问题落实为数据链路、运行系统和工程演示。
研读视觉语言动作模型与 Agent 记忆机制;通过 MoNe × π0.5 实验检验假设。2026 年 7—8 月整理 8 期 AI 与具身智能前沿论文专题。
TOOLS FOR THE UNKNOWN